


CAN (कंट्रोलरिएनेटवर्क) बस, IE कंट्रोलर एरिया नेटवर्क बस, का व्यापक रूप से औद्योगिक नियंत्रण, चिकित्सा इलेक्ट्रॉनिक्स, घरेलू उपकरणों और सेंसर क्षेत्रों में उपयोग किया गया है। वर्तमान में, लेख के CAN बस प्रोटोकॉल विश्लेषण के लिए घरेलू और विदेशी साहित्य मुख्य रूप से विश्लेषण के CAN प्रोटोकॉल फ्रेम संरचना या बिट टाइमिंग विशेषताओं के लिए है, जैसे कि साहित्य शायद ही कभी CAN बस प्रोटोकॉल विश्लेषण पर संचार के परिप्रेक्ष्य से है , शायद ही कभी इंजीनियरिंग अनुप्रयोगों के दृष्टिकोण से, लेख के गहन विश्लेषण के लिए कैन बस संचार तंत्र।
1। अनुप्रयोग विशेषताओं और संरचनात्मक रचना कर सकते हैं
कैन बस प्रोटोकॉल में दो अंतरराष्ट्रीय मानक हैं, ISO11898 और ISO11519, जिनमें से, IS011898 एक उच्च गति है, जो 125kbps की संचार दर के साथ 1Mbps की संचार दर के साथ संचार मानक है, जो अधिकतम 40m/1mbps की अधिकतम लंबाई के साथ एक बंद-लूप बस है। ISO11519 10 से 125kbps की संचार दर के साथ एक कम-गति संचार मानक को परिभाषित करता है, जो एक कम गति है, जो अधिकतम 40m/1mbps की अधिकतम लंबाई के साथ संचार मानक हो सकती है। ISO11519 10 से 125kbps कम गति की संचार दर को परिभाषित करता है संचार मानक, ओपन-लूप बस, 1 किमी / 40kbps की अधिकतम लंबाई से संबंधित है। सीमाओं की विद्युत विशेषताओं के कारण, अर्थात्, समाई का बस वितरण और बस तरंग पर प्रतिरोध का वितरण, कैन बस पर नोड्स की अधिकतम संख्या 110 है। एप्लिकेशन इंजीनियर के लिए, केवल बॉड दर और बिट पैरामीटर ट्रांसीवर पक्ष को ट्रांसीवर नोड्स के डेटा सिंक्रनाइज़ेशन को प्राप्त करने के लिए सही ढंग से कॉन्फ़िगर करने की आवश्यकता है। संदेश मार्कर फ़िल्टरिंग पर कैन कंट्रोलर हार्डवेयर के माध्यम से पॉइंट-टू-पॉइंट, पॉइंट-टू-मल्टीपॉइंट और ग्लोबल ब्रॉडकास्ट और डेटा प्रसारित करने और प्राप्त करने के अन्य तरीकों का एहसास किया जा सकता है। एक ही समय में, कैन टेलीग्राम की छोटी फ्रेम संरचना के कारण, और प्रत्येक फ्रेम में एक सीआरसी चेक भाग होता है, जो बहुत कम डेटा त्रुटि दर सुनिश्चित करता है।
कैन एप्लिकेशन लेयर, ऑपरेटिंग सिस्टम (ऑपरेटिंग सिस्टम के बिना एप्लिकेशन में एक पृष्ठभूमि कार्यक्रम के रूप में लागू किया गया) और सिस्टम कार्यान्वयन में ड्राइवर एक साथ आईएसओ संदर्भ मॉडल में एप्लिकेशन लेयर फ़ंक्शंस को महसूस करता है। उनमें से, कैन एप्लिकेशन लेयर आईडी ग्रुपिंग को परिभाषित करता है, डेटा लोडिंग भेजता है, डेटा प्रोसेसिंग प्राप्त करता है, और एप्लिकेशन लेयर बस सुरक्षा निगरानी करता है; ऑपरेटिंग सिस्टम/बैकग्राउंड प्रोग्राम का उपयोग कैन ड्राइवर को शेड्यूल करने के लिए किया जाता है ताकि डेटा को संसाधित किया जा सके ताकि इंटरप्ट आने के बाद डेटा को संसाधित किया जा सके; ड्राइवर में इनिशियलाइज़ेशन (कंट्रोलर वर्किंग स्टेट सेटिंग, बॉड रेट सेटिंग, स्वीकृति फ़िल्टर कॉन्फ़िगरेशन), ट्रांसीवर ड्राइवर और असामान्यता हैंडलिंग प्रोग्राम शामिल हैं।
ट्रांसमिशन मीडियम लेयर के लिए, इसे पर्यावरणीय हस्तक्षेप शोर, बस की लंबाई और इतने पर निर्धारित करने की आवश्यकता है। मजबूत हस्तक्षेप के मामले में शोर को ढाले हुए तार का उपयोग किया जाना चाहिए; बस तरंग विकृति और बस स्तर के क्षीणन के कारण प्रतिरोध के वितरण के कारण समाई के वितरण के कारण, बस की लंबाई को उपयोग किए जाने वाले ट्रांसमिशन माध्यम के प्रतिरोध और कैपेसिटेंस विशेषताओं के वितरण को ध्यान में रखने की आवश्यकता है; इसी समय, यदि उच्च गति वाली बस के उपयोग को बस के मिलान प्रतिरोध के मूल्य को निर्धारित करने के लिए प्रयोग करने की आवश्यकता है।
CAN कंट्रोलर की प्राप्ति के लिए, आप सिस्टम मास्टर चिप में एकीकृत CAN कंट्रोलर चुन सकते हैं, जैसे कि NXP की LPC2000 की माइक्रोकंट्रोलर की श्रृंखला, या आप CAN कंट्रोलर के असतत घटकों का भी उपयोग कर सकते हैं, जैसे कि CAN ट्रांससीवर्स की प्राप्ति के लिए SJA1000 , आप CTM1050, TJA1050, आदि चुन सकते हैं। यदि परिवेशी हस्तक्षेप शोर बड़ा है, तो आपको ट्रांसमिशन मध्यम वितरण प्रतिरोध और वितरण समाई पर विचार करने की आवश्यकता है विशेषताएँ; उसी समय, यदि आप उच्च गति वाली बस का उपयोग करते हैं, तो प्रयोग के माध्यम से बस के मिलान प्रतिरोध को निर्धारित करने की आवश्यकता होती है। यदि पर्यावरणीय हस्तक्षेप शोर बड़ा है, तो नियंत्रक और ट्रांसीवर या कैन ट्रांसीवर के एकीकृत अलगाव फ़ंक्शन के उपयोग के बीच एक अलगाव चिप जोड़ना आवश्यक है। यह ध्यान देने योग्य है कि NXP का नया LPC11C24 माइक्रोकंट्रोलर चिप न केवल एक CAN कंट्रोलर को एकीकृत करता है, बल्कि A CAN ट्रांसीवर फ़ंक्शन को भी एकीकृत करता है, जो CAN बस सिस्टम के तेजी से विकास के लिए अच्छा समर्थन प्रदान करता है। इसके अलावा, बस की लंबाई के वास्तविक अनुप्रयोग और बस पर नोड्स की संख्या के अनुसार, ट्रांसीवर चिप के ट्रांसमिशन और रिसेप्शन के देरी समय पर विचार करना भी आवश्यक है।
ड्राइवर लेयर और एप्लिकेशन लेयर के लिए, ड्राइवर में इनिशियलाइज़ेशन (हार्डवेयर इनेबल, बॉड रेट सेटिंग, कंट्रोलर ऑपरेटिंग मोड सेटिंग और स्वीकृति फ़िल्टर आईडी टेबल कॉन्फ़िगरेशन शामिल हैं), प्राप्त/ट्रांसमिट ड्राइवर शामिल हैं और ऊपरी परत में इंटरफ़ेस फ़ंक्शन प्रदान करता है यह समझाना आवश्यक है कि स्वीकृति फ़िल्टर आईडी तालिका कॉन्फ़िगरेशन को एप्लिकेशन लेयर द्वारा सिस्टम आईडी के समूह के आधार पर होना चाहिए; कैन एप्लिकेशन लेयर बस में नोड्स के बीच संबंध भेजने/प्राप्त करने वाले डेटा के आधार पर डेटा पैकेटाइजेशन करता है। पैकेट आईडी ग्रुपिंग के लिए बस पर नोड्स के बीच संबंध भेजने और प्राप्त करने के लिए डेटा भेजने और प्राप्त करने के लिए डेटा के अनुसार, डेटा पैकेट भेजने, डेटा प्रोसेसिंग और एप्लिकेशन लेयर बस सुरक्षा निगरानी प्राप्त करने के लिए डेटा भेजने और प्राप्त कर सकते हैं। इसके अलावा, आमतौर पर उपयोग किए जाने वाले बस ऊपरी परत प्रोटोकॉल में कैनोपेन, डिवाइसेनेट और आईसीएएन शामिल हैं।
2। बस सिंक्रनाइज़ेशन मैकेनिज्म एनालिसिस कर सकते हैं
संचार प्रक्रिया में, हल किए जाने वाले सबसे महत्वपूर्ण मुद्दों में से एक यह है कि प्रेषक और रिसीवर के अंत में डेटा के सिंक्रनाइज़ेशन को कैसे प्राप्त किया जाए, यानी, रिसीवर अंत सही ढंग से प्राप्त कर सकता है और प्रेषक द्वारा भेजे गए डेटा को पार्स कर सकता है। एक प्रकार का एसिंक्रोनस सीरियल कम्युनिकेशन प्रोटोकॉल है, जो बेसबैंड कम्युनिकेशन से संबंधित है, और इसका सिंक्रनाइज़ेशन उच्च-स्तरीय डेटा लिंक कंट्रोल प्रोटोकॉल (HDLC) से महसूस किया जाता है। विशेष रूप से, CAN बस प्रोटोकॉल का सिंक्रनाइज़ेशन 3 पहलुओं के माध्यम से प्राप्त किया जाता है जैसा कि नीचे वर्णित है।
2.1 पैरामीटर सेटिंग
सॉफ़्टवेयर के माध्यम से संचार के दोनों पक्षों ने एक ही बॉड दर, एक ही चरण समायोजन खंड की लंबाई, एक ही सिंक्रनाइज़ेशन जंप चौड़ाई को सेट किया, उपरोक्त तीन तत्वों के माध्यम से, कैन बस के ट्रांसमिशन प्रक्रिया में बिट समय की लंबाई को परिभाषित करता है सैंपलिंग पॉइंट के स्थान के रूप में, बिट संरचना जैसा कि अंजीर 2 में दिखाया गया है, TQ समय के प्रोटोकॉल में परिभाषित किए गए आंकड़े में घड़ी कर सकते हैं, जो एक बाहरी घड़ी या एक परिधीय की आवृत्ति विभाजन के माध्यम से प्राप्त किया जाता है सीपीयू की घड़ी। CAN नियंत्रक की मूल घड़ी संकेत बाहरी घड़ी या CPU परिधीय घड़ी की आवृत्ति को विभाजित करके प्राप्त किया जाता है। एसएस सेगमेंट स्टार्ट सेगमेंट से मेल खाता है, और बस में होपिंग एज इस अवधि के दौरान होनी चाहिए, TESG1 ट्रांसमिशन सेगमेंट और फेज एडजस्टमेंट सेगमेंट 1 से मेल खाती है, और TESG2 चरण समायोजन खंड 2 से मेल खाती है, और उच्च- के लिए- स्पीड बस, नियंत्रक नमूने और TESG1 और TESG2 के बीच बस को भेदभाव करता है।
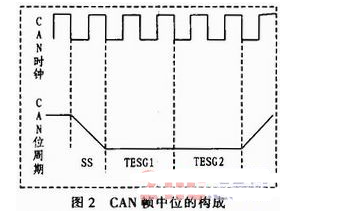
2.2 निश्चित फ्रेम संरचना
क्या प्रोटोकॉल स्पष्ट रूप से एक निश्चित फ्रेम संरचना को परिभाषित करता है ताकि CAN2 की निगरानी के लिए CAN कंट्रोलर और ट्रांसीवर को सुविधाजनक बनाया जा सके। मध्यस्थता डोमेन, मानक फ्रेम 11- बिट पहचानकर्ता का उपयोग कर, जबकि विस्तारित फ्रेम में एक 29- बिट पहचानकर्ता, विशिष्ट मानक फ्रेम, विस्तारित फ्रेम फ्रेम संरचना है।
2.3.3 हार्ड सिंक्रनाइज़ेशन और रेजिंक्रोनाइज़ेशन
2.3.1 हार्ड सिंक्रनाइज़ेशन
तथाकथित हार्ड सिंक्रनाइज़ेशन का मतलब है कि बस आइडल अवधि (यानी, बस स्तर को एक निरंतर पुनरावर्ती बिट के रूप में व्यक्त किया जाता है) के दौरान, एक बार नियंत्रक ने प्रीकैसिव स्तर से प्रमुख स्तर तक कूद का पता लगाया, इसका मतलब है कि इस समय वहाँ पर डेटा भेजना शुरू करने के लिए बस में एक स्टेशन है, फिर अंजीर में दिखाए गए एसएस सेगमेंट में सिंक्रनाइज़ करने के लिए कैन कंट्रोलर के बिट स्टेट काउंटर को मजबूर करें। बिंदु आगे की ओर (बिट समय ऊपरी सॉफ्टवेयर परत द्वारा सेट किया गया है)। हार्ड सिंक्रनाइज़ेशन का उपयोग फ्रेम निर्धारण की शुरुआत के लिए किया जाता है।
2.3.2 पुनरुत्थान
CAN बस प्रोटोकॉल में, बिट-फिलिंग तंत्र के आधार पर Resynchronization को लागू किया जाता है। एचडीएलसी प्रोटोकॉल के समान, कैन के फ्रेम संरचना में, एक बार एक ही ध्रुवीयता के पांच लगातार बिट्स को फ्रेम की शुरुआत से पता चलता है जब तक कि सीआरसी अनुक्रम बिट, कैन कंट्रोलर स्वचालित रूप से विपरीत ध्रुवीयता का थोड़ा सा सम्मिलित नहीं करता है। आरई-सिंक्रोनाइज़ेशन यह है कि डेटा ट्रांसमिशन के दौरान, कैन कंट्रोलर चरण समायोजन खंड 1 और चरण समायोजन खंड 2 को समायोजित करता है, बस और नोड के आंतरिक बिट समय पर होपिंग एज के बीच के अंतर का पता लगाकर, और समायोजन आकार सिंक्रनाइज़ेशन द्वारा प्रोग्राम किया जाता है। होपिंग चौड़ाई, और समायोजन का आकार TQ में सेट किया गया है। विशिष्ट समायोजन नियम यह है कि, ट्रांसमिशन प्रक्रिया में, CAN कंट्रोलर द्वारा खोजे गए बस पर होपिंग एज CAN कंट्रोलर द्वारा समायोजित किया जाता है यदि यह नोड के आंतरिक SS बिट समय अवधि के भीतर स्थित है, तो कोई समायोजन आवश्यक नहीं है; यदि स्किप एज TESG1 सेगमेंट में स्थित है, तो इसका मतलब है कि नोड के बिट समय के सापेक्ष बस में बिट समय में देरी होती है, तो CAN कंट्रोलर नोड के TESG1 बिट समय अवधि का विस्तार करता है, और यदि देरी समय का मान (T 0 का मान) सिंक्रनाइज़ेशन स्किप चौड़ाई से अधिक है, एक्सटेंशन समय सिंक्रनाइज़ेशन स्किप चौड़ाई मान है, अन्यथा कैन कंट्रोलर नोड इसके और बस के बिट समय के बीच अंतर का विस्तार करता है; यदि जंप एज TESG2 सेगमेंट में स्थित है, तो यह दर्शाता है कि नोड के बिट समय के सापेक्ष बस में बिट टाइम ओवररन है, तो CAN CAN कंट्रोलर नोड के TESG2 बिट समय अवधि को कम करता है, विशिष्ट समायोजन नियम समान हैं। TESG1 खंड के वे।
3। बस पता तंत्र तंत्र विश्लेषण कर सकते हैं
औद्योगिक ईथरनेट, RS485 और अन्य बसों के विपरीत, कैन बस नोड पते के बजाय पैकेट आईडी के माध्यम से डेटा भेजती है और प्राप्त करती है, यानी, कैन बस पर नोड्स में एक निश्चित पता नहीं है, इसके बजाय, प्रत्येक नोड को कॉन्फ़िगर करने की आवश्यकता है एक आईडी तालिका के साथ सॉफ्टवेयर (नोड की स्वीकृति फ़िल्टर इकाई में), और यदि बस में डेटा पैकेट की आईडी संख्या नोड की आईडी तालिका में मौजूद है, तो पैकेट सफलतापूर्वक पास हो जाता है उस नोड की स्वीकृति फ़िल्टर इकाई की स्वीकृति और ऊपरी सॉफ्टवेयर प्रोसेसिंग यूनिट को भेजा जाएगा और तदनुसार संसाधित किया जाएगा, अन्यथा, पैकेट को छोड़ दिया जाता है। उदाहरण के लिए, यदि बस में नोड ए नोड बी को एक पैकेट भेजना चाहता है, तो पैकेट की आईडी नंबर नोड बी की आईडी तालिका में स्थित होनी चाहिए। इसी तरह, यदि नोड ए बस में एक पैकेट प्रसारित करना चाहता है, पैकेट की आईडी संख्या बस में अन्य सभी नोड्स के आईडी तालिकाओं में स्थित होनी चाहिए। जैसा कि पहले उल्लेख किया गया है, आईडी तालिका को सॉफ्टवेयर के माध्यम से कॉन्फ़िगर किया गया है, लेकिन स्वीकृति फ़िल्टरिंग फ़ंक्शन स्वीकृति फ़िल्टर के माध्यम से किया जाता है, CAN नियंत्रक में एक हार्डवेयर इकाई, इसलिए स्वीकृति के कारण देरी गति के संदर्भ में छोटा है। इसके अलावा, इस पते तंत्र का उपयोग करने का लाभ यह है कि इस बस को नियोजित करने वाला सिस्टम अत्यधिक लचीला है, अर्थात, नए नोड्स जोड़े गए या हटाए गए सिस्टम के मूल नोड्स के बीच संचार को प्रभावित नहीं करते हैं।
CAN बस सिस्टम के एड्रेस कॉन्फ़िगरेशन विधि को निर्दिष्ट करने के लिए एक उदाहरण के रूप में NXP के LPC2478 चिप के साथ एकीकृत CAN कंट्रोलर को CAN कंट्रोलर ले जाएगा। जैसा कि चित्र 3 में दिखाया गया है, पहले बस में प्रेषित किए जाने वाले डेटा पैकेट के अनुसार वर्गीकृत किया गया है, अर्थात्, पैकेट आईडी और इसी नोड योजना, उदाहरण के लिए, हमारे सिस्टम में मुख्य रूप से निम्न प्रकार के पैकेट हैं: क्वेरी पैकेट। कंट्रोल कमांड पैकेट (एक्शन और पैरामीटर पैकेट सहित), अलार्म पैकेट और फीडबैक पैरामीटर पैकेट, क्वेरी पैकेट और कंट्रोल कमांड पैकेट के नोड विशेषताओं के अनुरूप मुख्य रूप से प्रत्येक दास इकाई को भेजे गए मास्टर स्टेशन हैं, जबकि अलार्म डेटा पैकेट और फीडबैक पैरामीटर डेटा पैकेट मुख्य रूप से गुलाम की प्रत्येक नोड इकाई से मास्टर यूनिट नोड में भेजे जाते हैं। फिर, प्रत्येक नोड की स्वीकृति फ़िल्टर इकाई को आईडी वर्गीकरण के अनुसार कॉन्फ़िगर किया गया है, और विशिष्ट कॉन्फ़िगरेशन विधि इस प्रकार है: सबसे पहले, नोड विशेषताओं के अनुसार संबंधित स्वीकृति फ़िल्टर वर्किंग मोड को कॉन्फ़िगर करें: ऑफ मोड (बस संदेश प्राप्त नहीं) , बाईपास मोड (बस में सभी संदेश प्राप्त करना) और सामान्य कार्य मोड (हार्डवेयर फ़िल्टरिंग)। यदि ऑपरेशन के सामान्य मोड के लिए कॉन्फ़िगरेशन, तो आपको इसी स्वीकृति फ़िल्टर टेबल (आईडी टेबल) को कॉन्फ़िगर करने की आवश्यकता है, अर्थात, नोड को संबंधित आईडी तालिका क्षेत्र में भरने के लिए नोड नियंत्रक के पैकेट आईडी नंबर प्राप्त करने की आवश्यकता है, और यह कैन बस नोड पता आवंटन कार्य पूरा करता है। सामान्यतया, आईडी तालिका को निम्नलिखित चार क्षेत्रों में विभाजित किया गया है: स्पष्ट मानक फ्रेम पहचानकर्ता क्षेत्र, मानक फ्रेम समूह प्रारूप पहचानकर्ता क्षेत्र, स्पष्ट विस्तारित फ्रेम प्रारूप पहचानकर्ता क्षेत्र और विस्तारित फ्रेम समूह प्रारूप पहचानकर्ता क्षेत्र। उनमें से, स्पष्ट प्रारूप एक एकल स्वतंत्र आईडी पहचानकर्ता है, जबकि समूह प्रारूप क्षेत्र में लगातार गिने आईडी पहचानकर्ता हैं।
4। बस मध्यस्थता तंत्र विश्लेषण कर सकते हैं
बस मध्यस्थता, संदर्भित करता है जब बस को डेटा बस प्रोटोकॉल प्रसंस्करण विधियों को भेजने के लिए एक ही समय में एक से अधिक नोड होता है। क्या बस एक गैर-विनाशकारी मध्यस्थता तंत्र का उपयोग कर सकती है, अर्थात्, यदि डेटा भेजने के लिए एक ही समय में बस में एक से अधिक नोड, उच्च प्राथमिकता वाले पैकेट नोड मध्यस्थता जीत के साथ, आप डेटा भेजना जारी रख सकते हैं, और अन्य मध्यस्थता विफलता नोड भेजने की स्थिति से बाहर निकलेगा और अन्य बस मध्यस्थता तंत्र (जैसे कि लैन के CSMA) के साथ एक प्राप्त नोड में बदल जाएगा। (अन्य बस मध्यस्थता तंत्र (जैसे सीएसएमए/सीडी ऑफ लैन) के साथ तुलना में, यह न केवल भेजे गए डेटा को नष्ट कर देगा, बल्कि डेटा भेजने में देरी का कारण भी नहीं होगा, जो कि अन्य बसों की तुलना में कैन बस के फायदे में से एक है। , और यह मुख्य रूप से कैन बस की निम्नलिखित दो विशेषताओं द्वारा महसूस किया जाता है: 1) कैन बस की लाइन और विशेषताओं, यानी, जब बस में एक से अधिक नोड एक ही समय में प्रमुख और अदृश्य स्तर भेजता है, बस स्तर, बस स्तर प्रमुख स्तर है। 2) कैन बस की रेखा और विशेषता, यानी, जब बस में एक से अधिक नोड एक ही समय में प्रमुख और अदृश्य स्तर भेजता है, तो बस स्तर प्रमुख स्तर को दर्शाता है। 2) क्या नियंत्रक डेटा भेजते समय भी बस स्तर की स्थिति की निगरानी कर रहा है, अर्थात, जब मध्यस्थता में, जब नियंत्रक अदृश्य स्तर भेजता है, लेकिन बस को दृश्य स्तर के रूप में पता लगाता है, तो नोड मध्यस्थता विफल हो जाती है और प्राप्त नोड में बदल जाती है।
5। बस मजबूती विश्लेषण कर सकते हैं
कैन बस की मजबूती को नोड और बस पैकेट सुरक्षा के वास्तविक समय का पता लगाने और निगरानी के माध्यम से महसूस किया जाता है, इसके अलावा, कैन बस में अंतर संकेतों के उपयोग के माध्यम से बाहरी हस्तक्षेप संकेतों का एक मजबूत निषेध होता है। विशेष रूप से नीचे चर्चा की गई।
5.1 बस तरंग की वास्तविक समय की निगरानी
कंट्रोलर न केवल पावरिंग के बाद हर समय बस में अन्य नोड्स द्वारा भेजे गए डेटा पैकेटों की निगरानी करेगा, बल्कि वास्तविक समय में डेटा पैकेट भेजने की प्रक्रिया में स्वयं भेजे गए डेटा की निगरानी भी करेगा, एक बार त्रुटियों का पता लगाने के बाद, पैडिंग त्रुटियां, सीआरसी त्रुटियां, प्रारूपण त्रुटियां, या प्रतिक्रिया त्रुटियां, नोड उस त्रुटि की स्थिति पर आधारित होगा जिसमें यह (त्रुटि सक्रिय या त्रुटि मान्यता प्राप्त स्थिति) है जो संबंधित त्रुटि ध्वज भेजने के लिए है। वास्तव में, मेरा मानना है कि केवल त्रुटि सक्रियण साइट सक्रियण त्रुटि लोगो (यानी, 6 लगातार प्रमुख बिट्स के बाद त्रुटि लोगो परिभाषित चरित्र के 8 पुनरावर्ती बिट्स के बाद) भेजती है, बस और नोड्स पर बस पर प्रभाव पड़ेगा, जबकि बस में नोड्स, जबकि बस में नोड्स, जबकि बस में नोड्स, जबकि बस में नोड्स, बस में बस और नोड्स बस पर बस पर बस और नोड्स, जबकि त्रुटि मान्यता राज्य में नोड त्रुटि मान्यता लोगो भेजता है, वास्तव में बस पर कोई प्रभाव नहीं पड़ता है (बस की निष्क्रिय स्थिति के साथ भेजे गए 6 पुनरावर्ती स्तर समान हैं)।
5.2 नोड विशेषाधिकारों को निर्धारित करने के लिए नोड स्थिति की वास्तविक समय की निगरानी
नोड्स बस में भेजे गए पैकेटों के अनुसार वास्तविक समय में अपने राज्य (त्रुटि-सक्रिय, त्रुटि-मान्यता प्राप्त, या बस-बंद राज्य) को बदलते हैं। त्रुटि-सक्रिय राज्य में नोड्स सामान्य रूप से बस संचार में भाग लेते हैं, और त्रुटि-मान्यता प्राप्त इकाइयां बस संचार में भाग लेती हैं, लेकिन अगले भेजने से पहले 8 अतिरिक्त निहित बिट्स भेजने की आवश्यकता होती है। बस पर भेजे गए पैकेटों के लिए, जैसा कि तालिका 1 में दिखाया गया है, 15- बिट सीआरसी अनुक्रम स्टार्ट बिट, मध्यस्थता क्षेत्र, नियंत्रण क्षेत्र और डेटा फ़ील्ड (यदि कोई हो) की निगरानी को लागू करता है, तो प्राप्त साइट, प्राप्त साइट पैकेट के सीआरसी अनुक्रम को उसी एल्गोरिथ्म के अनुसार उत्पन्न करता है, जब यह डेटा प्राप्त करता है, तो भेजने वाले नोड के रूप में और इसे प्राप्त सीआरसी अनुक्रम के साथ तुलना करता है, अगर यह अलग है तो इसका मतलब है कि एक त्रुटि है और प्राप्त नोड प्राप्त करने से प्राप्त नोड का जवाब नहीं होगा, पैकेट का जवाब नहीं देगा, और भेजने वाला नोड प्रतिक्रिया त्रुटि का पता लगाएगा और पैकेट को फिर से भेज देगा। अंत में, कैन बस ने डेटा लिंक परत और भौतिक परत के माध्यम से उच्च डेटा सुरक्षा और बस स्थिरता प्राप्त की है।
6। निष्कर्ष
ISO11898 प्रोटोकॉल विनिर्देश के आधार पर, कागज का विश्लेषण निश्चित रूप से बस नोड सिंक्रनाइज़ेशन तंत्र, नोड पता तंत्र, बस मध्यस्थता तंत्र (यानी बस संघर्ष समाधान तंत्र) और संचार के परिप्रेक्ष्य से बस मजबूतता, और उसी पर कैन नोड सिंक्रनाइज़ेशन तंत्र, नोड पते तंत्र समय संक्षेप में कैन बस और सिस्टम लेयर्ड संरचना को बस के एप्लिकेशन विशेषताओं का परिचय देता है जब इसे वास्तविक प्रणाली पर लागू किया जाता है, जो कि गहराई से समझ के लिए बहुत महत्वपूर्ण है कैन बस प्रोटोकॉल और वास्तविक प्रणाली के लिए कैन बस का अनुप्रयोग। यह कैन बस प्रोटोकॉल को समझने और विशिष्ट इंजीनियरिंग परियोजनाओं के लिए कैन बस को लागू करने के साथ -साथ विशिष्ट आवश्यकताओं के लिए बस प्रणालियों पर शोध या विकास करने के लिए एक मार्गदर्शिका है।