


CAN बस (कंट्रोलर एरिया नेटवर्क) एक अत्यधिक विश्वसनीय, वास्तविक समय धारावाहिक संचार प्रोटोकॉल है जिसका उपयोग वाहनों, औद्योगिक स्वचालन और अन्य क्षेत्रों में किया जाता है। यह कई माइक्रोकंट्रोलर और उपकरणों को होस्ट कंप्यूटर के बिना एक दूसरे के साथ संचार करने में सक्षम बनाता है।
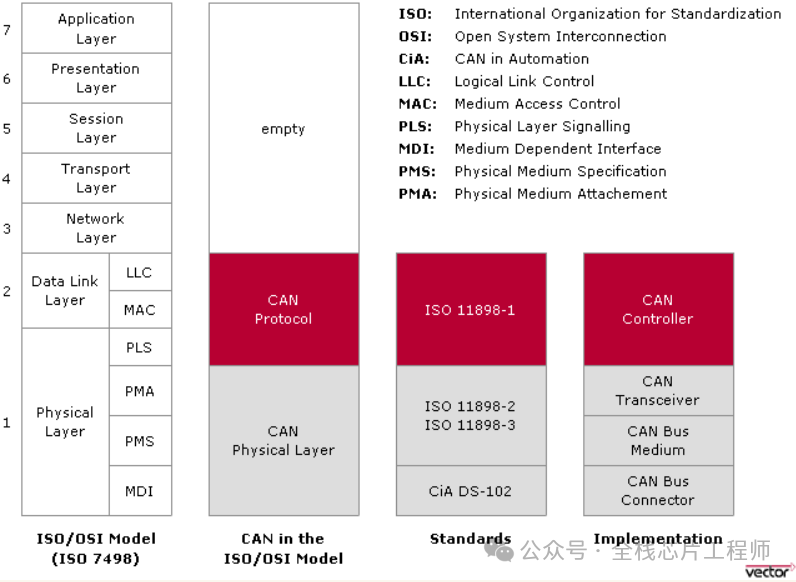
CAN बस को मूल रूप से 1980 के दशक की शुरुआत में जर्मनी में बॉश द्वारा वाहन संचार के लिए विकसित किया गया था। 1993 में, ISO ने CAN बस मानक (ISO 11898) प्रकाशित किया, जिसमें डेटा लिंक लेयर प्रोटोकॉल और फिजिकल लेयर प्रोटोकॉल दोनों शामिल थे।
ISO 11898-1: डेटा लिंक लेयर प्रोटोकॉल को परिभाषित करता है।
ISO 11898-2: उच्च गति CAN बस के लिए भौतिक परत प्रोटोकॉल को परिभाषित करता है, जो 1 एमबीपीएस की अधिकतम डेटा अंतरण दर का समर्थन करता है। यह एक रैखिक टोपोलॉजी की अनुशंसा करता है और उच्च वास्तविक समय आवश्यकताओं वाले अनुप्रयोगों के लिए उपयुक्त है।
ISO 11898-3: कम गति वाली CAN बस के लिए भौतिक परत प्रोटोकॉल को परिभाषित करता है, जिसमें 40 केबीपीएस से 125 केबीपीएस तक डेटा ट्रांसफर दर होती है। इसे दोष सहिष्णु CAN के रूप में भी जाना जाता है, यह एक सिग्नल लाइन विफल होने पर भी निरंतर संचार सक्षम बनाता है, जिससे यह कम वास्तविक समय आवश्यकताओं वाले अनुप्रयोगों के लिए उपयुक्त हो जाता है।
कैन बस विशेषताएं:
मल्टी-मास्टर नियंत्रण:CAN बस बिना मास्टर स्लेव पदानुक्रम के नेटवर्क पर सह-अस्तित्व में मौजूद कई मास्टर डिवाइसों का समर्थन करती है। डिवाइस संदेश प्राथमिकता के आधार पर संचार करते हैं।
विभेदक सिग्नलिंग:विद्युत चुम्बकीय हस्तक्षेप के प्रतिरोध को बढ़ाते हुए, विभेदक संकेतों को प्रसारित करने के लिए दो तारों (CAN_H और CAN_L) का उपयोग करता है।
गैर-विनाशकारी मध्यस्थता:संदेश प्रसारण के दौरान, यदि कोई टकराव होता है, तो उच्च प्राथमिकता वाला संदेश प्रसारित होता है जबकि निचली प्राथमिकता वाला संदेश पुनः प्रसारण की प्रतीक्षा करता है।
त्रुटि का पता लगाना और संभालना:सीआरसी चेकसम सत्यापन और बिट त्रुटि जांच सहित मजबूत त्रुटि का पता लगाने और प्रबंधन क्षमताओं की सुविधा है।
लचीली टोपोलॉजी:रैखिक, स्टार, ट्री और रिंग कॉन्फ़िगरेशन जैसे कई नेटवर्क टोपोलॉजी का समर्थन करता है।
CAN बस पर, तर्क "0" और "1" के बीच महत्वपूर्ण वोल्टेज अंतर विश्वसनीय संचार सुनिश्चित करता है। उपरोक्त विवरण के संदर्भ में, CAN बस पर दो तर्क स्तर हैं:
प्रमुख: 0
अप्रभावी: 1
CAN बस पर सिग्नल का स्तर लाइन {{0}और विशेषताओं को प्रदर्शित करता है। यह रेखा -और व्यवहार CAN बस मध्यस्थता के लिए सर्किट आधार बनाता है: प्रमुख स्तर (0) हमेशा अप्रभावी स्तर (1) को छुपाता है। यदि अलग-अलग नोड एक साथ प्रमुख और अप्रभावी स्तर संचारित करते हैं, तो बस प्रमुख स्तर (0) प्रदर्शित करती है। केवल जब सभी नोड अप्रभावी स्तर (1) संचारित करते हैं तो बस अप्रभावी स्थिति प्रदर्शित करती है।
प्रमुख स्तर:तर्क 0. उच्च गति CAN में, CAN_H पिन 5V पर चला जाता है, जबकि CAN_L पिन 0V पर चला जाता है।
विनम्र स्तर:तर्क 1. कोई भी पिन संचालित नहीं है।
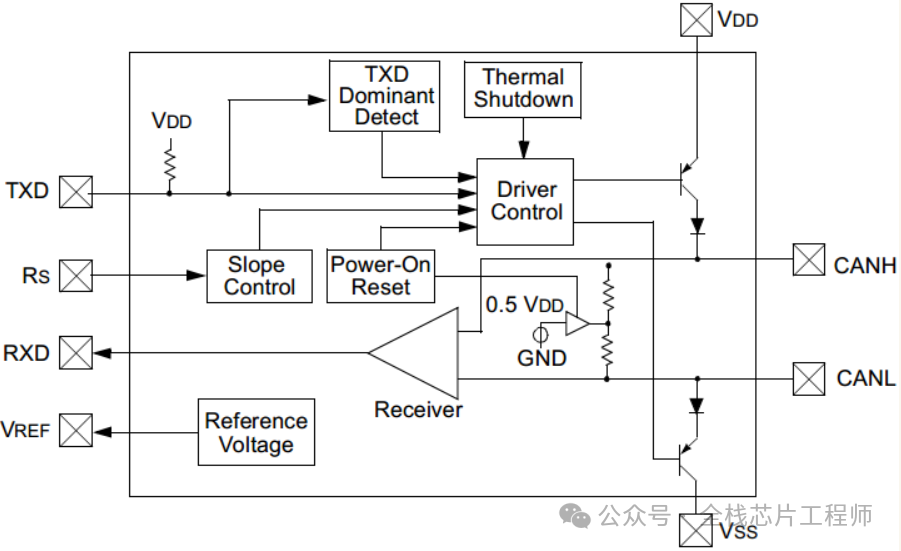
उच्च गति CAN और निम्न गति CAN बसें अपनी भौतिक परत सिग्नल स्तर परिभाषाओं में भिन्न होती हैं:
जब CANH और CANL वोल्टेज समान होते हैं (CANH=CANL=2.5V), तो उच्च -स्पीड CAN एक तर्क "1" को परिभाषित करता है, और जब CANH और CANL के बीच वोल्टेज का अंतर 2V (CANH=3.5V, CANL=1.5V) होता है तो एक तर्क "0" को परिभाषित करता है।
सामान्य -मोड वोल्टेज रेंज (-12V से 12V) के भीतर, हाई-स्पीड CAN ट्रांसीवर CANH और CANL के बीच 0.9V से अधिक वोल्टेज अंतर को प्रमुख स्थिति के रूप में और 0.5V से कम अंतर को अप्रभावी स्थिति के रूप में व्याख्या करता है। एक आंतरिक हिस्टैरिसीस सर्किट हस्तक्षेप को कम करता है।
जब CANH और CANL के बीच वोल्टेज का अंतर 5V (CANH=0V, CANL=5V) होता है, तो निम्न गति CAN एक तर्क "1" को परिभाषित करता है, और जब वोल्टेज का अंतर 2.2V (CANH=3.6V, CANL=1.4V) होता है, तो एक तर्क "0" को परिभाषित करता है।
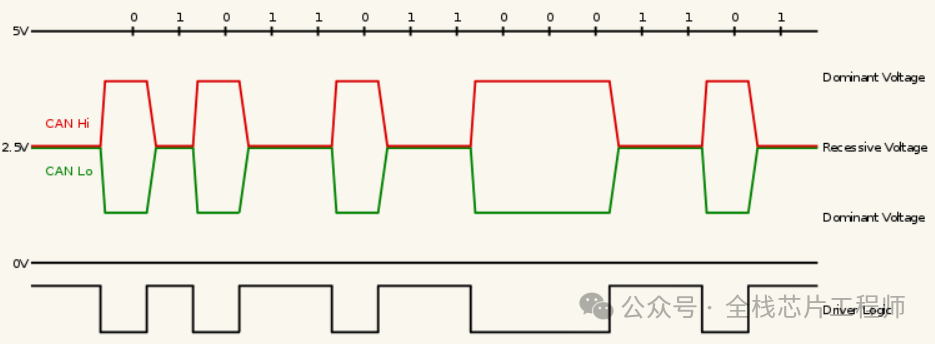 उच्च-स्पीड कैन सिग्नल स्तर (आईएसओ 11898-2)
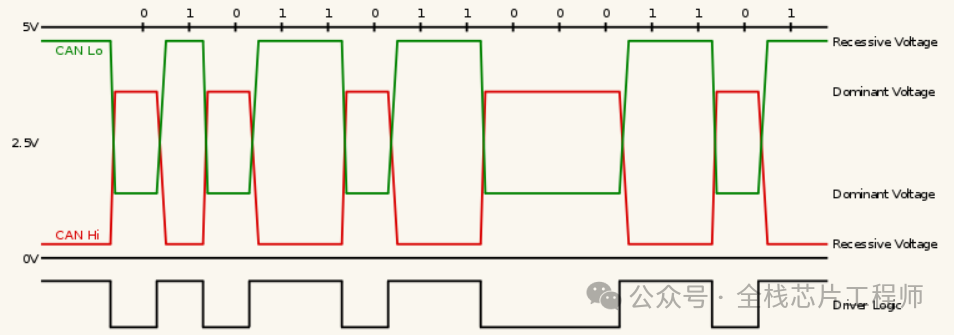 निम्न-स्पीड कैन सिग्नल स्तर (आईएसओ 11898-3)
CAN त्रुटि प्रबंधन तंत्र:
सीआरसी त्रुटियाँ:डेटा के सीआरसी मान की गणना और सत्यापन करके त्रुटियों का पता लगाता है।
बिट त्रुटियाँ:ट्रांसमिशन के दौरान वास्तविक समय में बिट त्रुटियों का पता लगाता है।
त्रुटि फ़्रेम:त्रुटियों का पता चलने पर पुनः प्रसारण का अनुरोध करने के लिए त्रुटि फ़्रेम भेजता है।
सारांश
अपनी उच्च विश्वसनीयता, वास्तविक समय में प्रदर्शन और लचीलेपन के कारण CAN बस को कई क्षेत्रों में व्यापक रूप से अपनाया गया है। जैसे-जैसे प्रौद्योगिकी आगे बढ़ती है, CAN बस का विकास जारी रहता है। उदाहरण के लिए, BOSCH द्वारा जारी CAN FD (लचीला डेटा दर) मानक उच्च बैंडविड्थ की आवश्यकता वाले अनुप्रयोगों की मांगों को पूरा करने के लिए डेटा ट्रांसमिशन दरों को और बढ़ाता है।