


औद्योगिक स्वचालन नियंत्रण के क्षेत्र में, पीआईडी नियंत्रण लूप का व्यापक रूप से उपयोग किया जाता है। हालाँकि, ऑपरेशन के दौरान, हमें अक्सर विभिन्न प्रकार के दोलनों का सामना करना पड़ता है, जैसे कि चरण दोलन, चरण दोलन, बाहर चरण दोलन, और गैर चरण दोलन। ये मुद्दे न केवल सिस्टम अस्थिरता का कारण बनते हैं बल्कि संपूर्ण उत्पादन प्रक्रिया की सुरक्षा और दक्षता से भी समझौता कर सकते हैं। यह लेख इन तीन प्रकार के दोलनों की विशेषताओं और संदर्भ के लिए संबंधित प्रति-उपायों पर चर्चा करेगा।
I. चरण दोलन में
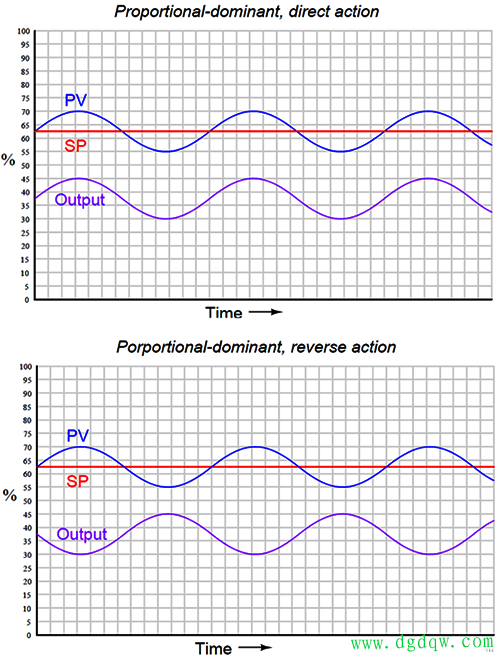
चरण दोलन में, प्रक्रिया चर और नियंत्रक आउटपुट समान वृद्धि, गिरावट और विभक्ति बिंदु प्रदर्शित करते हैं; दोनों वक्र समान या सममित हैं। इस प्रकार का दोलन अक्सर बाहरी गड़बड़ी या अत्यधिक आनुपातिक लाभ के कारण होता है।
समाधान:आनुपातिक लाभ को एक तिहाई कम करने का प्रयास करें और देखें कि क्या दोलन बिगड़ता है। यदि दोलन बिगड़ता है, तो यह इंगित करता है कि समस्या संभवतः अनुचित पीआईडी पैरामीटर सेटिंग्स के कारण नहीं है, बल्कि बाहरी गड़बड़ी के कारण है। इस मामले में, मापदंडों को पुनर्स्थापित करने और ट्यूनिंग के लिए गड़बड़ी के स्रोत की पहचान करने की सिफारिश की जाती है। यदि दोलन चरण में है और अत्यधिक आनुपातिक लाभ के कारण होता है, तो आनुपातिक लाभ को एक तिहाई कम करने से अक्सर दोलन समाप्त हो जाएगा।
द्वितीय. चरण दोलन के-में से-बाहर
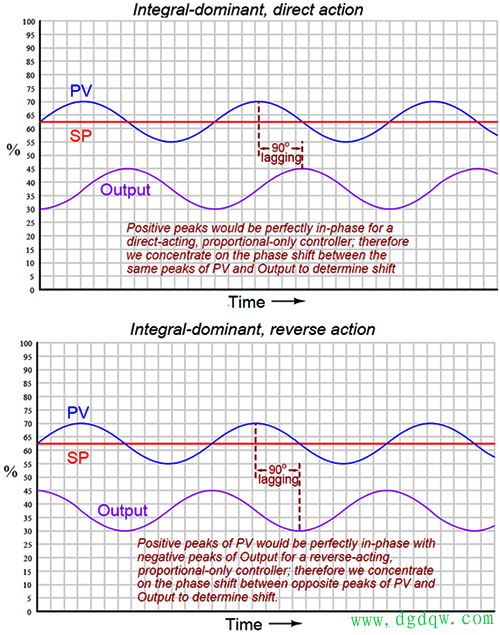
चरण दोलन के -में, प्रक्रिया चर और पीआईडी नियंत्रक आउटपुट चोटियों और गर्तों की एक जोड़ी प्रदर्शित करते हैं, जिसमें दो वक्र विपरीत चरणों में बढ़ते और गिरते हैं। इस प्रकार का दोलन निस्संदेह अत्यधिक अभिन्नता के कारण होता है
समाधान:अभिन्न समय को ऐसे मान पर सेट करने का प्रयास करें जो दोलन अवधि से मेल खाता हो। स्व-संतुलित प्रणालियों के लिए, आनुपातिक लाभ को एक-तिहाई कम करने से चरण दोलनों में से {3} को समाप्त कर दिया जाएगा, हालांकि बंद लूप के प्रदर्शन में थोड़ी गिरावट हो सकती है। हालाँकि, इंटीग्रेटर सिस्टम के लिए, आनुपातिक लाभ को कम करने से चरण दोलनों की अधिक गंभीर, कम {{7}आवृत्ति आउट{{8}की {{9} हो सकती है।
तृतीय. गैर-चिकना दोलन
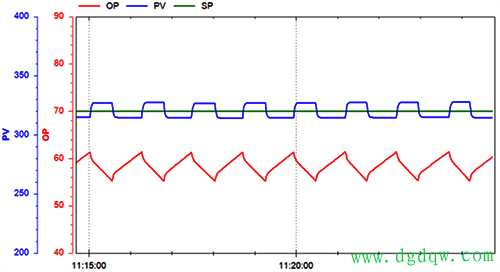
गैर-चिकनी दोलन में, प्रक्रिया चर और नियंत्रक आउटपुट क्रमशः एक वर्गाकार तरंग और एक सॉटूथ तरंग प्रदर्शित करते हैं। इस प्रकार का दोलन अक्सर नियंत्रण वाल्व की गैर-रैखिकता के कारण होता है।
समाधान:गैर - सुचारू दोलनों को हल करने के लिए आमतौर पर नियंत्रण वाल्व को समायोजित करने की आवश्यकता होती है, जिसमें स्नेहन, पैकिंग को ढीला करना, वाल्व स्टेम को सीधा करना, मैनुअल वाल्व या बायपास को समायोजित करना, पोजिशनर मापदंडों को समायोजित करना और वाल्व को बदलना शामिल है। ऐसे मामलों में, पीआईडी मापदंडों को ट्यून करना अक्सर व्यर्थ होता है और ट्यूनिंग विधि की वैधता पर संदेह पैदा कर सकता है।
चतुर्थ. निष्कर्ष और सिफ़ारिशें
पीआईडी स्वचालित नियंत्रण लूप में दोलन संबंधी मुद्दों को संबोधित करते समय, हमें पहले आनुपातिक लाभ को कम करने पर विचार करना चाहिए, क्योंकि यह चरण दोलनों के अंदर और बाहर दोनों को हल करने के लिए पसंदीदा तरीका है। स्व-संतुलन प्रणालियों के लिए, पीआई नियंत्रण सरल, प्रभावी, मजबूत और व्यापक रूप से लागू है; जब सर्वोच्च प्रदर्शन प्राथमिकता नहीं हो तो यह एक उत्कृष्ट विकल्प है। स्व-संतुलन प्रणालियों के लिए जहां चरम प्रदर्शन प्राथमिकता नहीं है, पीआई नियंत्रण सरल, प्रभावी, मजबूत और व्यापक रूप से लागू है। यही कारण है कि उद्योग में पीआई नियंत्रण का व्यापक रूप से उपयोग किया जाता है। पीआई नियंत्रक का अंतिम प्रदर्शन नियंत्रित वस्तु की उपलब्ध मॉडल जानकारी पर निर्भर है। अंतिम बंद लूप प्रदर्शन को और बेहतर करने के लिए, इंजीनियर अक्सर सिस्टम आर्किटेक्चर में सुधार करते हैं, उदाहरण के लिए, कैस्केड फीडफॉरवर्ड लागू करके या उपकरण को अपग्रेड करके। अकादमिक रूप से, शोधकर्ता अक्सर पीआईडी एल्गोरिदम को परिष्कृत करते हैं, बेहतर एल्गोरिदम के साथ हार्डवेयर सीमाओं की भरपाई करते हैं। वास्तविक उत्पादन में ऐसी आवश्यकताएं शायद ही कभी सामने आती हैं; अधिक बार, ध्यान अनुचित मापदंडों और अपर्याप्त गड़बड़ी अस्वीकृति के कारण होने वाले दोलनों को संबोधित करने पर होता है। क्षेत्र में सिंगल लूप नियंत्रण का व्यापक उपयोग यह भी दर्शाता है कि स्वचालन में सुधार की अभी भी महत्वपूर्ण गुंजाइश है! चाहे यह एकल लूप प्रदर्शन, वाल्व स्थिति और सेटपॉइंट लचीलेपन का उपयोग, या बहु चर समन्वय और बाधाओं के अनुकूलन से संबंधित हो, पीआईडी ट्यूनिंग काम का केवल एक हिस्सा है। सुरक्षा और दक्षता को और बढ़ाने के लिए, प्रक्रिया नियंत्रण को इन क्षेत्रों पर अधिक ध्यान केंद्रित करना चाहिए।
प्रक्रिया नियंत्रण में, सटीक मॉडल प्राप्त करना मुश्किल होता है, और शुद्ध अंतराल एक सामान्य घटना है। शायद यही कारण है कि, नए एल्गोरिदम के निरंतर उद्भव के बावजूद, पीआईडी प्रक्रिया नियंत्रण में हमेशा लोकप्रिय बना हुआ है। फीडबैक के साथ संयुक्त होने पर पीआईडी असाधारण रूप से शक्तिशाली होती है! एक बार जब यह पहचान लिया जाता है, तो विशिष्ट ट्यूनिंग विधि कम महत्वपूर्ण हो जाती है; बंद लूप प्रदर्शन और पीआईडी की क्षमताओं को प्रभावित करने वाली सीमाओं को समझना कहीं अधिक महत्वपूर्ण है।